I bhforbairt robots, tá croí-theicneolaíocht amháin ríthábhachtach: cur i bhfeidhm imthacaí sa réimse robot humanoid. Mar chroí-chomhpháirt de robots humanoid, is ionann imthacaí agus thart ar 5.5% de luach na gcomhpháirteanna móra. Imríonn cineálacha éagsúla imthacaí róil nach féidir a athsholáthar i gcodanna éagsúla den róbat.
Ⅰ Imthacaí i Laghdaitheoirí
Is é an laghdaitheoir an croí-mheicníocht tarchurtha cumhachta i robot humanoid, atá inchomparáide le comhpháirteach daonna. Is gléas idirmheánach é laghdaitheoir cruinneas a nascann an fhoinse cumhachta agus an actuator. Is é an fheidhm atá aige ná luas ard an mhótair servo a laghdú, casmhóiminte bunaidh an mhótair servo a mhéadú trí chóimheasa laghdaithe fearas, agus coinneáil ard-rigidity agus -suíomh ardchruinneas a sholáthar. Áirítear ar laghdaitheoirí robot humanoid den chuid is mó laghdaitheoirí armónacha, laghdaitheoirí RV, agus laghdaitheoirí pláinéadacha. Tá ceanglais dhifriúla ag cineálacha éagsúla laghdaitheoirí maidir le imthacaí:
1. Imthacaí laghdaitheora RV:
Áirítear le laghdaitheoirí RV, ar a dtugtar laghdaitheoirí veicteora rothlacha freisin, laghdaitheoir fearas pláinéadach tosaigh stáitse agus laghdaitheoir roth bioráin cicloideach stáitse. Is forbairt bhreise é an modh tarchurtha seo atá bunaithe ar an teicneolaíocht tarchurtha phláinéidigh luascadáin clasaiceach. Comhcheanglaíonn sé go leor buntáistí, mar shampla méid dlúth, meáchan éadrom, cóimheas tarchurtha leathan, saol seirbhíse fada, cothabháil cruinneas cobhsaí, ardéifeachtúlacht, agus feidhmíocht tarchurtha réidh.
Úsáideann an laghdaitheoir RV trí chineál imthacaí: imthacaí liathróid teagmhála uilleach tanaí-ballaí don phríomh-imthacaí (seafta aschuir), imthacaí sorcóir barrchaolaithe ballaí tanaí le haghaidh suíomh seafta eccentric agus tacaíocht príomhchorp, sorcóir sorcóireach (sreangán snáthaide) le haghaidh tacaíochta giar ciclóideach, cóimeáil cage, agus imthacaí groove tanaí{2} le haghaidh tacaíochta liathróid tanaí{.
2. Imthacaí laghdaitheora Armónacha
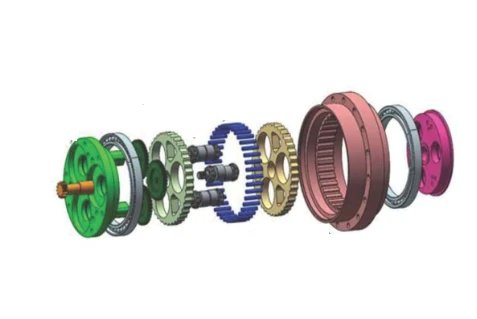
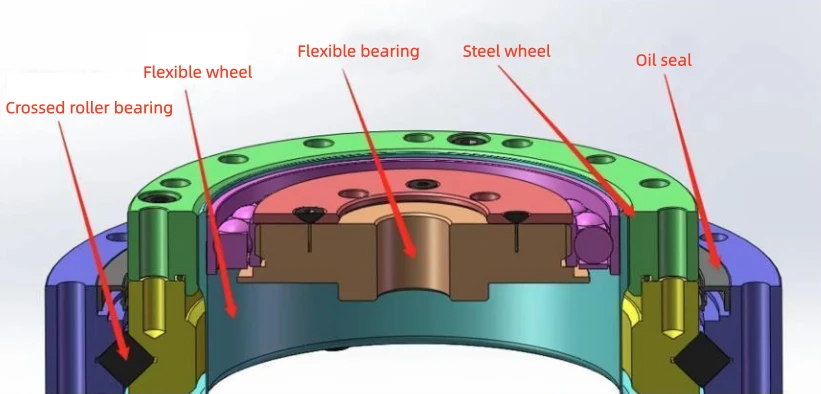
Úsáideann hailt rothlacha robots laghdaitheoirí armónacha go príomha. Tá a dteicneolaíocht déantúsaíochta bunaithe ar tharchur armónach. Is córas tarchurtha meicniúil é laghdaitheoir armónach atá comhdhéanta de cheithre chomhpháirt bhunúsacha: gineadóir tonn (imthacaí solúbtha), imthacaí sorcóir thrasnaigh (imthacaí docht), fearas solúbtha le fáinne fearas seachtrach (roth solúbtha), agus fearas docht (roth docht).
① Imthacaí sorcóir Trasnaithe
Tá sraitheanna éagsúla imthacaí sorcóir thrasnaigh le haghaidh laghdaitheoirí armónacha, atá in ann il-ualaí treo a sheasamh, agus ardchruinneas agus rigidity a thairiscint. Is féidir imthacaí sorcóir trasna atá deartha go sonrach le haghaidh laghdaitheoirí armónacha a roinnt ina dhá phríomhchatagóir bunaithe ar a dtimpeallacht iarratais: iad siúd a bhfuil fáinne seachtrach scoilte acu agus iad siúd a bhfuil fáinne istigh lárnach acu. Is rollóirí sorcóireacha iad eilimintí rollta na n-imthacaí seo eagraithe ag uillinn ingearach 90 céim i rásbhealach i gcruth V. Ligeann an dearadh seo don imthacaí ualaí ó iltreonna a sheasamh ag an am céanna, lena n-áirítear chuimhneacháin aiseach, gathacha agus casaidh. Ina theannta sin, léiríonn na himthacaí seo ard-chruinneas, ard-rigidity, agus cumas iompair ualaigh ilchodach den scoth, rud a fhágann gur comhpháirt fíor-riachtanach de laghdaitheoirí armónacha iad.
② Imthacaí Solúbtha Tá imthacaí solúbtha atá deartha go sonrach le haghaidh laghdaitheoirí armónacha difriúil ó imthacaí traidisiúnta. Imthacaí liathróid tanaí atá iontu le fáinne seachtrach níos tanaí, rud a fhágann go bhfuil seans maith acu go ndífhoirmítear gathacha. In ainneoin a mballaí tanaí, tá siad an-solúbtha i gcónaí agus úsáideann siad ábhair ardchaighdeáin chun oibriú cobhsaí a chinntiú. Tá cumas iompair struis den scoth ag na himthacaí solúbtha seo le haghaidh laghdaitheoirí armónacha. Seasann siad go héifeachtach le strusanna lúbthachta agus chasmhóiminte ailtéarnacha, rud a chothaíonn méid solúbthachta ina n-idirghníomhaíocht le cams in ainneoin a ndearadh balla measartha tanaí. Tá na fáinní inmheánacha agus seachtracha araon, chomh maith leis na heilimintí rollta, déanta as cruach imthacaí cróimiam carbóin ardchaighdeáin agus tá siad feistithe le coimeádán níolón lárnach, rud a chinntíonn oibriú cobhsaí agus éifeachtach an imthacaí sa chuid gineadóra armónach den laghdaitheoir armónach.

De ghnáth úsáideann laghdaitheoirí armónacha imthacaí sorcóir thrasnaigh amháin agus imthacaí solúbtha amháin.
3. Laghdaitheoir Gear Pláinéadach
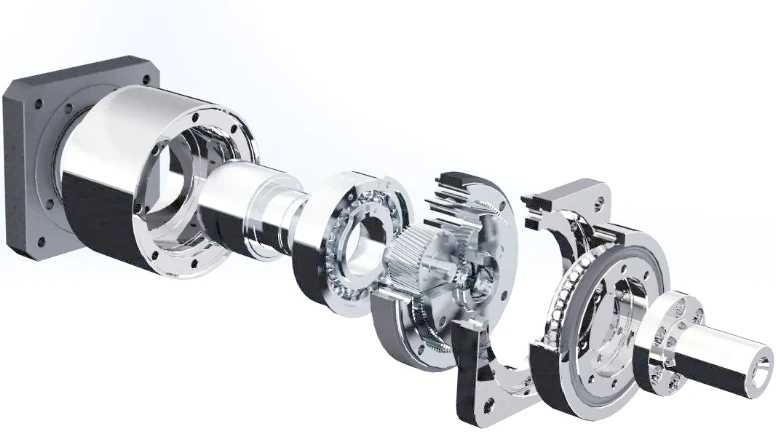
Is é an laghdaitheoir fearas pláinéadach an struchtúr tarchurtha fearas is éifeachtaí. Is éard atá i meicníocht tarchurtha fearas pláinéadach go príomha ná giaranna pláinéadacha, iompróir phláinéid, agus giaranna gréine. I laghdaitheoir pláinéadach beachtas, is gnách go dtiomáineann príomhghluaisteoir cosúil le mótair servo an trealamh gréine chun rothlú. Tiomáineann meshing an ghiar gréine leis na giaranna pláinéadacha na giaranna pláinéadacha chun rothlú. Ag an am céanna, toisc go bhfuil an taobh eile den fhearas pláinéadach mogalra le fearas fáinne ar bhalla istigh na tithíochta laghdaitheora, beidh na giaranna pláinéadacha, arna dtiomáint ag a n-uainíocht féin, ag rolladh ar an bhfearas fáinne sa treo céanna le rothlú na bhfearas gréine, ag foirmiú tairiscint "réabhlóideach" timpeall na bhfearas gréine. Baineann an difríocht i líon na bhfiacla idir an bhfearas gréine agus an fearas fáinne amach an cuspóir laghdaithe luais.
Tiontaíonn an laghdaitheoir pláinéadach rothlú ardluais an mhótair go haschur íseal-luas, ard-chasmhóiminte, atá oiriúnach do riachtanais tarchurtha na gcodanna neamh-airde de róbait, amhail na géaga íochtair (m.sh., na hailt cromáin agus glúine). Trí na giaranna pláinéadacha a thiomáint chun rothlú agus rothlú tríd an bhfearas gréine, is é an t-iompróir phláinéid a aschur ar deireadh thiar. Tá struchtúr simplí, costas íseal, agus cumas iompair ard-i gceist leis.
Ag glacadh leis an robot Tesla Optimus Gen-2 mar shampla, úsáideann a laghdaitheoir phláinéid imthacaí liathróid groove domhain agus imthacaí sorcóir snáthaidí. Úsáidtear imthacaí liathróid domhain groove chun ualaí gathacha agus aiseach níos lú a sheasamh, agus úsáidtear imthacaí sorcóir snáthaidí chun na hualaí gathacha ollmhóra a ghineann na giaranna pláinéadacha a sheasamh nuair a rothlaíonn siad ag luas ard.
II. Imthacaí Eile i Robots Humanoid
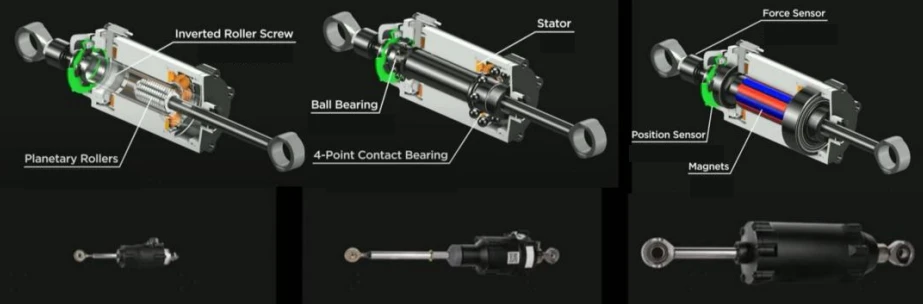
1. Gníomhairí Líneacha: Ceithre -Bhealach Pointe Teagmhála
Úsáideann imthacaí teagmhála ceithre phointe imthacaí liathróide ina ndéanann liathróidí cruach an imthacaí liathróid teagmháil leis na fáinní inmheánacha agus seachtracha ag ceithre phointe, ag baint amach staid teagmhála dhá phointe. Ligeann sé seo dóibh ualaí aiseach déthreocha agus cion áirithe de ualaí gathacha a sheasamh. Freastalaíonn dearadh an fháinne ilchodaigh ar níos mó liathróid, ag méadú-acmhainn iompair; Éascaíonn an struchtúr scoilte suiteáil agus tá sé oiriúnach do spásanna srianta. Is gnách go bhfuil an uillinn teagmhála 35 céim nó 45 céim, le imréiteach aiseach beag, rud a chuireann srianadh ardluais agus stiffness ar fáil.
Úsáidtear imthacaí teagmhála ceithre phointe go coitianta in ailt rothlacha agus gníomhaithe líneacha, i gcomhar le imthacaí sorcóir thrasnaigh chun ard-chruinneas a bhaint amach.
2. Comh-imthacaí féin-bhealaithe: Baineann imthacaí féin-bhealaithe amach- ghluaisne frithchuimilte íseal trí ábhair ilchodacha bimetallic nó bealaí soladacha, le comhéifeacht frithchuimilte chomh híseal le 0.08, agus tá ardfhriotaíocht chaitheamh acu freisin (saoil seirbhíse níos mó ná 10,000 uair). I róbait humanoid, úsáidtear iad go príomha i gcomh-mhodúil, ina bhfuil cothabháil-oibríocht saor in aisce, toilleadh ard ualaigh, agus saolré fada, a chomhlíonann riachtanais gluaiseachtaí ardmhinicíochta agus cruinneas leibhéal miocrón. Mar shampla, cuireadh imthacaí sleamhnáin féin-bhealaithe Changsheng Bearing i bhfeidhm ar chomh-mhodúil robots humanoid Unitree Robotics, ag baint amach ráta treá os cionn 80%, rud a fhágann gurb iad an soláthraí eisiach iad.
Feidhmchláir eile imthacaí féin-bhealaithe i róbait:
Tacar giaranna laghdaitheora: Riachtanais tarchurtha ardchruinneas a mheaitseáil agus cobhsaíocht ghluaisne a chinntiú.
Naisc chomhpháirteacha: Ag iompar ualaí troma agus -oibríochta ardluais, ag laghdú ídiú fuinnimh.
Córais tiomántáin scriú: Ag oiriúnú do chruinneas gluaisne leibhéal miocrón, ag feabhsú solúbthachta foriomlán.
Achoimre: I bpirimid teicneolaíochta robots humanoid, tá imthacaí, cé go bhfuil siad beag, mar chroílár ríthábhachtach ag nascadh na sraitheanna uachtaracha agus íochtaracha. Ní hamháin cónascaire fisiceach é, ach cumasóir feidhmíochta freisin, a thábhachtaí á léiriú i dtrí ghné: ** Bunchloch na beachtas gluaisne: ** Cinntíonn imthacaí ard-chruinneas, ard-rigidity go réidh, cruinneas, agus cobhsaíocht gach gluaiseacht róbait. Ó ionramháil micrea-lámha deasghnácha go tacaíocht chumhachtach na n-alt cos, déantar earráidí fiú nóiméad sna imthacaí a aimpliú, rud a chinneann go díreach feidhmíocht tairiscint iomlán an róbait.
**Ráthaíocht ualaigh-acmhainn iompair agus saolré:** Caithfidh róbait humanoid ualaí casta iltoiseacha a sheasamh i dtimpeallachtaí dinimiciúla. Soláthraíonn imthacaí speisialta liathróide teagmhála uilleacha ballaí tanaí, imthacaí sorcóir crosáilte, agus dearaí éadroma eile cumais níos fearr in aghaidh diúscartha agus neart tuirse, rud atá mar bhunchloch d'oibríocht fhadtéarmach iontaofa an róbait.
**An eochair maidir le héifeachtúlacht agus comhtháthú fuinnimh:** Laghdaíonn imthacaí cuimilte íseal caillteanas cumhachta, feabhsaítear éifeachtúlacht fuinnimh, agus leathnaíonn siad seasmhacht an róbait go hindíreach. Ag an am céanna, sábhálann teacht chun cinn imthacaí dlúth (cosúil le ceithre - imthacaí liathróid teagmhála pointe) spás luachmhar i gcomhdhearadh robot, rud a chumasaíonn comhtháthú níos airde.